术后体位对2122眼原发性视网膜脱离结局的影响
关于视网膜脱离玻璃体切除术后即刻及术后数日体位固定的效果和最佳方案,目前尚缺乏共识。本研究利用手术注册登记数据,评估视网膜脱离术后体位固定的管理模式及3个月结局。
本研究患者均在澳大利亚墨尔本皇家维多利亚眼耳医院这一三级眼科单位接受治疗。2013年至2025年期间,基线特征和结局被录入前瞻性设计的注册登记系统。即刻体位固定定义为手术后立即开始的体位固定小时数。后续体位固定定义为出院后的天数。纳入标准为接受玻璃体切除联合气体填充治疗的原发性视网膜脱离,并有3个月复位和视力数据。排除标准包括充气性视网膜固定术或单纯扣带术、浆液性、牵拉性或外伤性脱离。
研究共纳入2122只眼。对于即刻和后续体位固定,体位固定组与非体位固定组在年龄、晶状体状态、PVR分级、下方裂孔存在方面无显著差异。即刻体位固定:在黄斑未脱离病例中,体位固定与不固定相比,3个月结局在复位率方面无差异:211例(91.7%)vs 447例(90.7%),P=0.74;平均视力变化(SD)也无差异:-0.48(23.6)vs 1.77(24.9),P=0.25。在黄斑脱离病例中,体位固定与不固定相比,不影响复位率:41例(83.7%)vs 942例(88.2%),P=0.47,但确实导致平均视力字母增益显著更大(SD):18.1(29.3)vs 33.5(28.8),P<0.001。后续体位固定:在黄斑未脱离病例中,体位固定与不固定相比,不影响复位率:692例(90.3%)vs 81例(94.2%),P=0.33,但确实导致平均视力字母增益显著更大(SD):0.2(25.1)vs 6.5(21.5),P=0.01。在黄斑脱离病例中,体位固定与不固定相比,3个月结局在复位率方面无差异:1100例(88.1%)vs 80例(87.9%),P=1.0;平均VA变化(SD)也无差异:33.1(28.7)vs 30.1(29.8),P=0.37。
研究结果表明,在该中心,对于黄斑脱离的视网膜脱离,强烈倾向于即刻体位固定;对于所有病例,倾向于后续体位固定。即刻体位固定可能改善黄斑脱离病例的视力,后续体位固定可能改善黄斑未脱离病例的视力。
标题:Impacts of post-operative posturing on primary retinal detachment outcomes in 2122 eyes作者:Alex Ferdi、Rohan Essex、Myra McGuinness、Penelope Allen、Rosie Dawkins
用于玻璃体视网膜术后头位控制的电子控制器绷带:临床结局和患者耐受性
对于接受玻璃体切除联合气体填充的视网膜脱离患者,术后严格头位(如面朝下)是气泡顶压裂孔、促进视网膜复位的关键辅助措施;然而,传统方法高度依赖患者自觉,客观监测显示实际依从性常不理想,尤其在睡眠期间体位难以维持。为此,本研究评估了一种配备电子位置控制器的专用头戴式绷带在视网膜脱离硅油或气体-空气(C3F8)填充术后早期维持规定头位的临床疗效和患者耐受性,旨在评估该装置对视网膜复位、相关并发症(眼压升高、前房积血)以及患者报告结局(包括舒适度、活动限制、睡眠障碍和头/颈疼痛)的影响。
这项前瞻性研究在塔什干共和国眼显微外科中心开展(2024~2026年),纳入212例不同病因的视网膜脱离患者(年龄11~71岁),术后使用头戴式电子位置控制器绷带进行管理。患者在术后第1、3、10、30天接受检查,结局通过临床和OCT评估。
2024年12月至2026年12月期间共检查212例患者。患者年龄范围为11至71岁。研究纳入不同病因的视网膜脱离患者。所有患者均为有晶状体眼或人工晶状体眼。96例患者表现为全视网膜脱离,其余为次全或局限性视网膜脱离。术后填充物方面,107例使用硅油,105例使用气体-空气混合物(C3F8)。每位患者均佩戴一种配备电子控制器的专用绷带,术后立即固定于头部,并保持至术后72小时。控制器以90度角固定于患者头部对应于视网膜裂孔位置的指定点。当头部位置偏离规定方向25度时,控制器发出信号,持续至恢复原位置。患者在术后第1、3、10和30天接受检查,以评估眼和视网膜状况。通过问卷记录主诉。术后第一天,182例(85.85%)观察到完全视网膜复位。37例(17.45%)注意到下极轻微抬高,其中5例持续至第30天。至第10天,所有患者均实现黄斑区完全复位。一个月时,11例需要额外的玻璃体视网膜干预以防止再次脱离。第一天,14.15%(30例)出现中度眼压升高,需要药物治疗。至第30天,6例眼压持续升高。第一天,46例观察到轻度前房积血,至第10天消退。第30天,OCT显示所有患者完全视网膜复位,9例注意到囊性改变——无需手术干预。使用控制器的三天患者调查结果如下:所有患者均知情同意使用该绷带,头部区域无不适,并报告绷带未引起焦虑;8.02%(17例)因装置施加的严格头位控制而经历活动受限;52.83%(112例)报告因控制器振动导致睡眠障碍;43.87%(93例)报告因严格位置控制导致颈部和头部疼痛。
研究表明,使用配备控制器的绷带的术后期间表现出有利的临床趋势。至术后第10天,所有患者均实现完全视网膜复位。早期发生的前房积血与眼内屏障破坏以及严格头位控制导致眼内液体流入前房有关。眼压升高推测为炎症性质,与上述原因相关,并经药物治疗和眼内炎症过程消退后缓解。患者因严格位置控制而经历的头部和颈部疼痛值得进一步研究共病情况,并需要额外研究。睡眠障碍虽被患者视为缺点,但实际上代表重要的积极指标,因为偏离规定位置主要发生在睡眠期间。这一因素增强术后早期脉络膜视网膜黏附。患者对装置无身体不适或恐惧,使其可应用于不同年龄范围的患者。
标题:An Electronic Controller-Equipped Bandage for Head-Position Control After Vitreoretinal Surgery for Retinal Detachment: Clinical Outcomes and Patient Tolerance作者:Bekhzod Khikmatullaev、Muyassar Karimova、Khasanjon Khusanbaev
玻璃体切除联合经平坦部青光眼引流阀植入伴或不伴超声乳化治疗新生血管性青光眼
新生血管性青光眼(NVG)因顽固性高眼压和视功能损害,是眼科最具挑战性的难治性青光眼之一;传统滤过手术因纤维血管膜增生常面临极高失败率,而青光眼引流阀作为带瓣膜的房水引流植入物,为这类患者提供了新的联合手术选择,但其长期视力与眼压结局仍需更多证据。本研究评估NVG患者接受经平坦部玻璃体切除联合青光眼引流阀植入,伴或不伴超声乳化及人工晶状体植入术后的长期眼压控制和视力结局。
这项回顾性病例系列纳入17例NVG患者的17只眼,均在三级转诊中心接受经平坦部玻璃体切除和青光眼引流阀植入。分析人口学特征、基础视网膜病变、眼压、视力结局、术后并发症和长期随访数据。使用Fisher精确检验评估既往原发性开角型青光眼(POAG)对视力预后的影响。
纳入17例患者的17只眼(13例男性,4例女性;年龄范围31~92岁)。基础病因包括增殖性糖尿病视网膜病变(n=10)、视网膜中央静脉阻塞(n=6)和视网膜中央动脉阻塞(n=1)。尽管接受最大药物治疗,术前眼压范围为26至55mmHg。术后6个月,眼压范围为8至24mmHg,最终随访时(随访时间7~120个月)稳定在10至22mmHg之间。6只眼在随访期间发展为无光感(NLP)视力。2例继发于青光眼引流阀阀故障,被排除在预后分析之外。在剩余眼中,5只既往有POAG的眼中有4只发生NLP视力,而12只既往无青光眼的眼中无一进展为NLP。该关联具有统计学显著性(Fisher精确检验,P=0.0028)。
研究表明,经平坦部玻璃体切除联合青光眼引流阀植入可为NVG患者提供有效的长期眼压控制。然而,视力结局似乎受到既往青光眼性视神经损害的强烈影响。因此,基线视神经状态可能是这些患者视力保留的重要预后因素。
标题:Vitrectomy Combined With Pars Plana Ahmed Valve Implantation With or Without Phacoemulsification in Neovascular Glaucoma: A Clinical Case Series作者:Pedro Victor de Miguel Simó、Manel Fernandez Bonet、Cristina Pujadas-García、Maitane Domenech Berganzo、José Manuel Gómez García
首次在供体眼完成全自动机器人玻璃体腔注射
随着抗VEGF等玻璃体内注射需求激增,人工操作受限于手震颤、定位误差及患者配合度,而自主机器人系统通过实时眼动追踪与力反馈控制,已在临床前模型中实现亚毫米级精准注射,为提升注射安全性与一致性提供了新路径。
研究展示在运动的人供体眼中,实时眼和针追踪、注射点预选以及微升(μL)精确玻璃体内注射,同时保持眼内针深度和注射角度。开发了一种集成机器人系统,能够以亚毫米精度自主执行玻璃体内注射。将经过医学认证的500Hz(<1ms延迟)红外眼动追踪仪与针追踪整合在单一近红外流中。简化的3自由度(DoF)平台(平移-旋转-插入)与当前预充式注射器兼容,并集成微升级精确给药模块。与人工注射器相比,为提高安全性,系统架构在两层上运行:(i)反射性"安全回撤",利用眼动追踪数据在意外扫视(约700度/秒)期间撤回针头;(ii)通过6轴力/扭矩传感器进行闭环轴向力控制,并具有扭矩引导的径向顺应性,以在注射期间发生意外头/眼运动时最小化组织相互作用。
研究在人供体眼中完成了首次全自动玻璃体内注射。系统展示了精确注射至距角膜缘3.5~4.0mm的预定义位置。该微升精确给药模块与预充式注射器配合良好,与所有当前注射技术相比,可实现更精确的药物体积给药。在注射前发生意外扫视时,系统被证明比人工注射器快20倍。结构光深度传感允许估计角膜缘平面,实现实时视觉伺服至安全注射区,达到≤50μm的针尖定位和注射。此外,在注射过程中,它在可及的巩膜工作区内保持精确的注射深度和稳定的插入角度,偏差在±10°以内。
该系统是首个在人供体眼中执行全自动玻璃体内注射的系统。值得注意的是,该研究的“首个”限于供体眼范畴;此前已有团队在动物活体眼中实现自主视网膜下注射。 凭借其特定功能,它在安全性、注射位置精度和注射体积方面可优于任何人工注射器。进一步开发将包括虹膜识别,以防止治疗错误患者或眼睛的任何错误,以及清洁层流气流,以达到与手术室相当的卫生标准。该系统还可由眼科医生远程操作,允许中心治疗设置,缩短患者治疗时间,并治疗大量和偏远人群。它有望显著改变执行注射的方式,同时提高安全性、精度并减少医生时间和成本。
标题:First autonomous, robotic intravitreal injection into a human eye作者:Stephan Michels、Claas Ehmke、Jasan Zughaibi、Bernhard Guenther、Matthias Becker、Bradley Nelson
小结
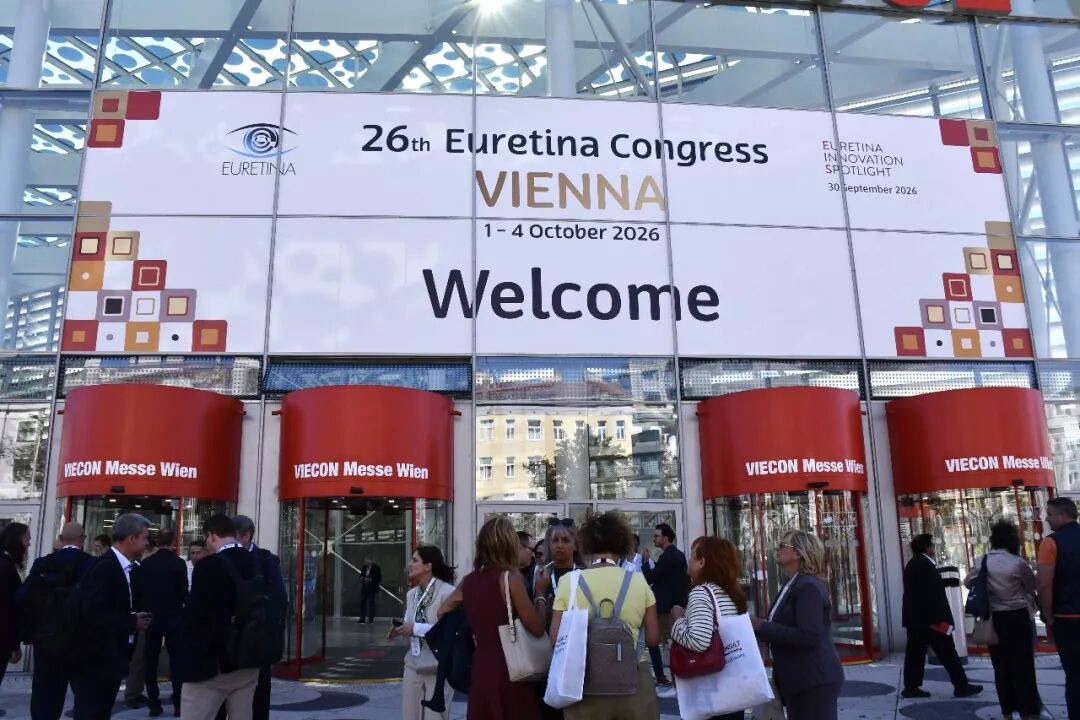
眼底外科的演进始终遵循着从经验积累到技术革新、再到循证验证的科学发展轨迹。当前,工程技术、材料科学与人工智能等多维度介入,眼科手术正经历从宏观操作向微观精准的范式转移。这一转型不仅拓展了传统治疗的边界,也对临床证据的严谨性提出了更高要求,任何创新技术的价值,最终需由合理的对照设计、充分的样本量及长期预后数据来裁决。Euretina 2026 所展示的多元探索,正是这一历史进程的缩影。未来,唯有通过多学科协作与持续的方法学创新,方能将技术突破转化为切实的临床获益,推动眼底疾病诊疗标准不断迭代升级。
来源:Euretina 2026官网
本文仅供医疗卫生专业人士了解最新医药资讯参考使用,不代表本平台观点。该等信息不能以任何方式取代专业的医疗指导,也不应被视为诊疗建议,如果该信息被用于资讯以外的目的,本站及作者不承担相关责任。
2 comments


 京公网安备 11010502033360号
条评论
Linda Gareth
2015年3月6日, 下午2:51Donec ipsum diam, pretium maecenas mollis dapibus risus. Nullam tindun pulvinar at interdum eget, suscipit eget felis. Pellentesque est faucibus tincidunt risus id interdum primis orci cubilla gravida.